SplineWAM:让机器人按动作复杂度决定何时重新规划
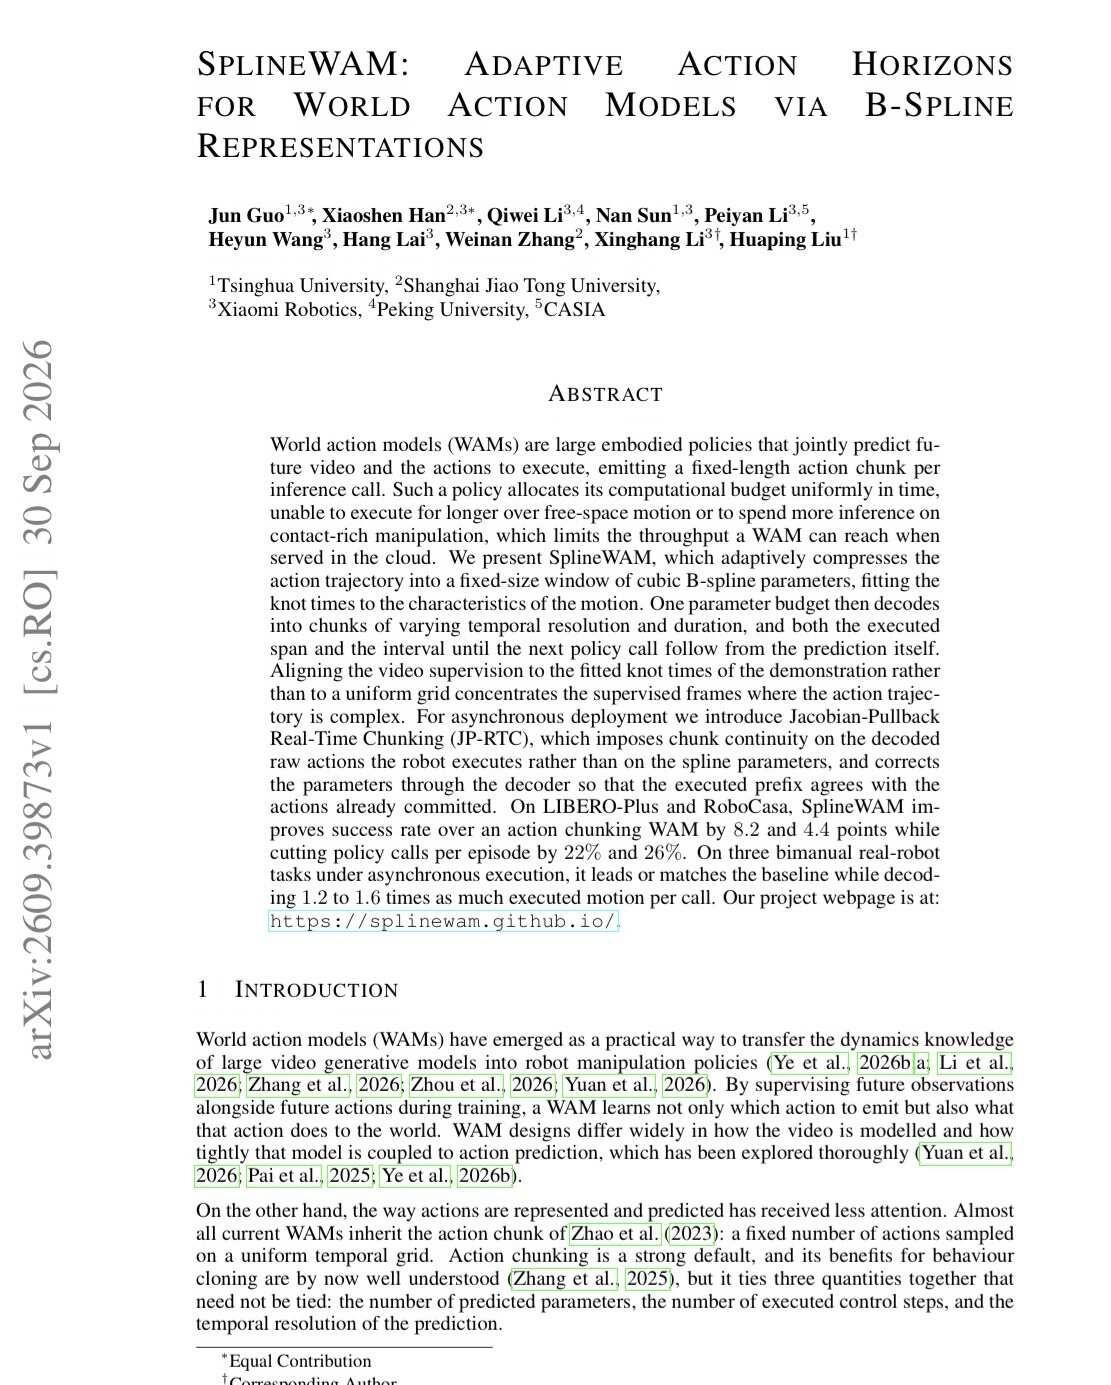
arXiv:2609.39873
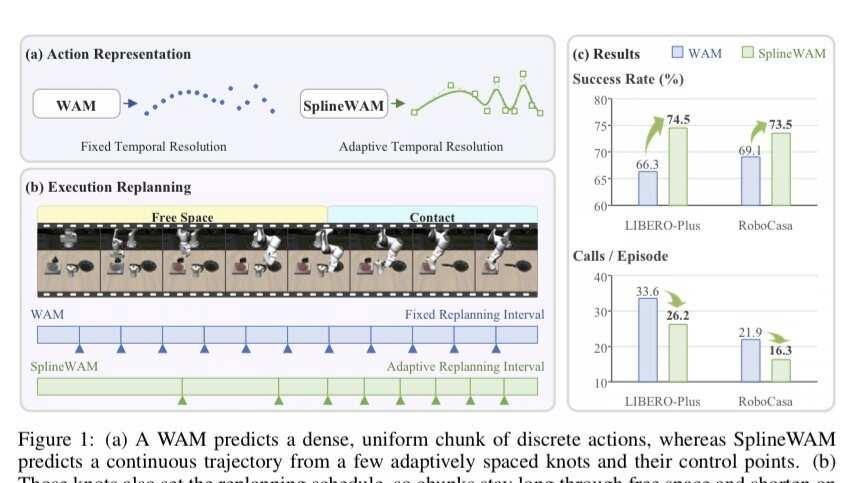
机器人在空中移动手臂时,轨迹通常平滑,可以提前规划较长一段;到了抓取、对齐和插入阶段,又需要更密集的反馈。世界动作模型同时学习未来视频与动作,却通常按固定时长输出动作块,难以照顾这两种节奏。SplineWAM 把执行时长交给动作表示本身决定,让同样大小的预测输出覆盖不同长度的运动。
它用三次 B 样条的节点时间与控制点表示连续动作轨迹。训练前先拟合示范动作,在重建误差大的位置增加节点:平滑运动的节点稀疏,复杂运动的节点密集。模型预测固定大小的参数窗口,再按控制频率解码成实际动作,节点间距决定能执行多久、何时再次调用策略。未来视频的监督也按拟合节点采样,让视觉与动作共享非均匀时间轴,把更多监督分配给复杂阶段。
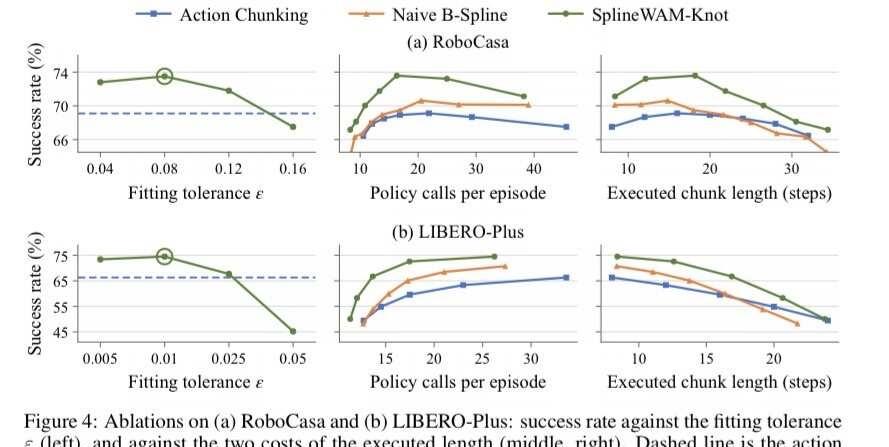
在相同 Fast-WAM 骨干、示范数据和训练预算下,同步仿真中,LIBERO-Plus 成功率从 66.3% 提升到 74.5%,每回合策略调用减少 22%;RoboCasa 从 69.1% 提升到 73.5%,调用减少 26%。真机实验覆盖整理书架、耳机充电和擦白板,每种方法每项任务测试 30 次。SplineWAM 每次调用执行的控制步数达到基线的 1.2—1.6 倍,擦白板成功率从 50% 提升到 60%;但耳机充电的成功率持平,任务进度低于基线。
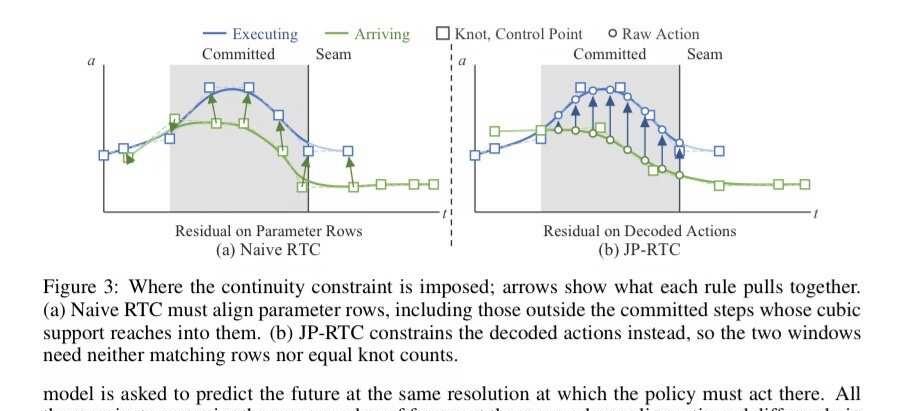
真机还要边执行边等待下一次推理。为衔接新旧轨迹,JP-RTC 在解码后的动作上计算重叠误差,再通过解码器的雅可比矩阵修正样条参数。由此得到的启发是,动作表示也能参与计算资源分配:平滑阶段延长执行,精细阶段加密反馈。部署时仍要保留接触细节;过度压缩会降低成功率,更多控制步数也不能直接等同于实际运行提速。
具身智能 科研