看 HomeBody 收拾厨房,最让我停下来的是那个「转身以后怎么办」的问题。它先让宇树 G1 探索没见过的厨房,存下关键帧和空间地图;真正干活时,GPT Astra 把眼前画面和之前的记忆放在一起,决定去哪儿、调用哪项抓取或放置技能。演示里,机器人把咖啡袋集中到中岛,丢掉指定的变质饮料盒。
这比单次抓起一个东西难得多,但也先别把它想成能随叫随到的家务助手。团队自己说,空间重建要花时间,模型每次决策也会停顿。图是按 Stanford TML 项目页重绘的任务回路,不是本人实测。
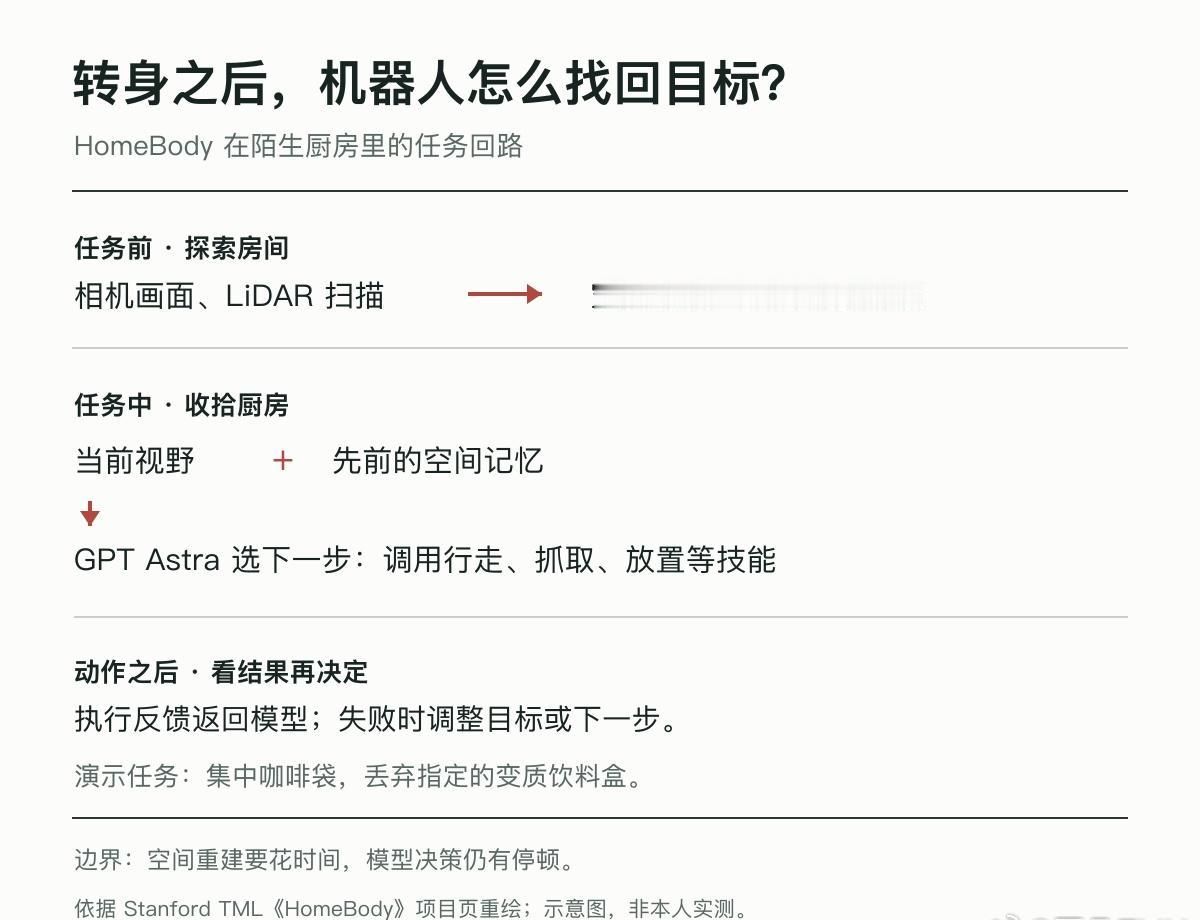
看 HomeBody 收拾厨房,最让我停下来的是那个「转身以后怎么办」的问题。它先让宇树 G1 探索没见过的厨房,存下关键帧和空间地图;真正干活时,GPT Astra 把眼前画面和之前的记忆放在一起,决定去哪儿、调用哪项抓取或放置技能。演示里,机器人把咖啡袋集中到中岛,丢掉指定的变质饮料盒。
这比单次抓起一个东西难得多,但也先别把它想成能随叫随到的家务助手。团队自己说,空间重建要花时间,模型每次决策也会停顿。图是按 Stanford TML 项目页重绘的任务回路,不是本人实测。