无需重训,提升所有底层具身模型!
具身智能(Physical AI)最近很火,但大家都在卷 action models,往往会牺牲掉模型原本的感知和推理能力。小米团队最新推出的 HarnessPAI 提供了一个全新解法!
💡 HarnessPAI 是什么?
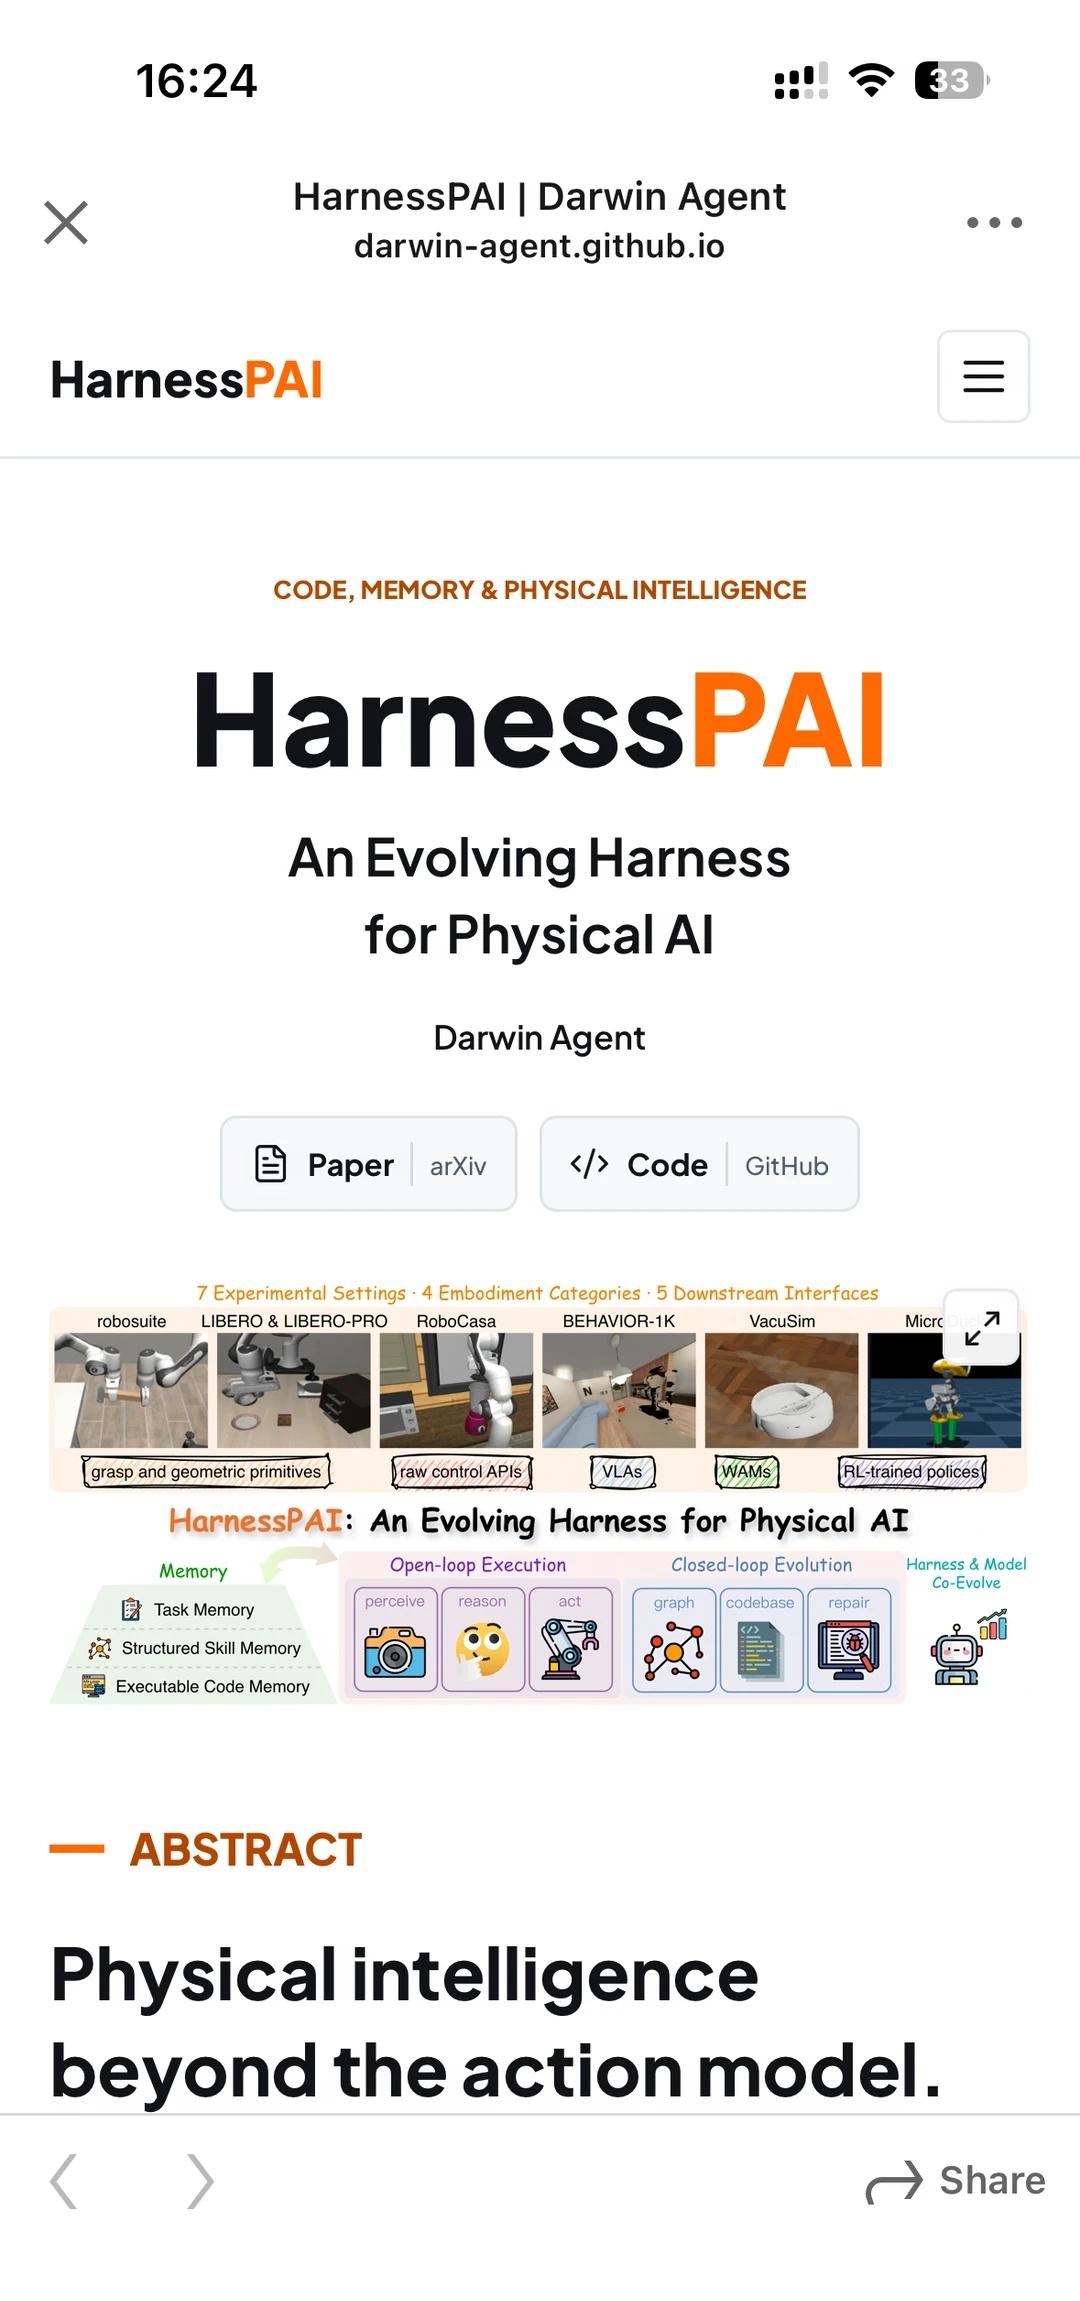
它是一个与具体模型和本体解耦(model- and embodiment-agnostic)的框架。核心思路是将代码作为动作原语(action primitives)的可执行、可进化接口。
⚙️ 核心设计:双时间尺度机制
* 单次执行内(Within rollout):开环程序执行,保障动作敏捷连贯
* 多次交互间(Across rollouts):基于反馈实现闭环代码进化,不断自适应迭代
📊 硬核战绩(无需重新训练!):
相比 pi0.5,在 LIBERO-PRO 上直接暴涨 +61.6 pts
相比 WorldDreamer,在 RoboCasa 上大幅提升 +27.2 pts
收敛后的程序直接充当“专家数据收集器”,下游微调再提 +38.8 pts
物理智能的下一阶段,不仅仅需要更强悍的动作模型,更需要这种将感知、推理与执行融为一体的反馈驱动架构!
欢迎搞具身智能、LLM Agent 和机器人方向的伙伴一起交流讨论~
具身智能 PhysicalAI EmbodiedAI 机器人 AI前沿 具身智能体 人工智能 科技前沿