千里浩瀚把悬崖路开出通勤感最近关于辅助驾驶,有一个点越来越值得关注:一套系统到底能不能处理那些“不标准”的路。
城市道路现在已经卷得很厉害了,高架、环岛、无保护左转、窄路会车,大家都在做。但真实的道路环境远比城市复杂,尤其到了山区、乡村,很多地方没有清晰车道线,没有标准道路边界,甚至连交通参与者怎么走都很随机。
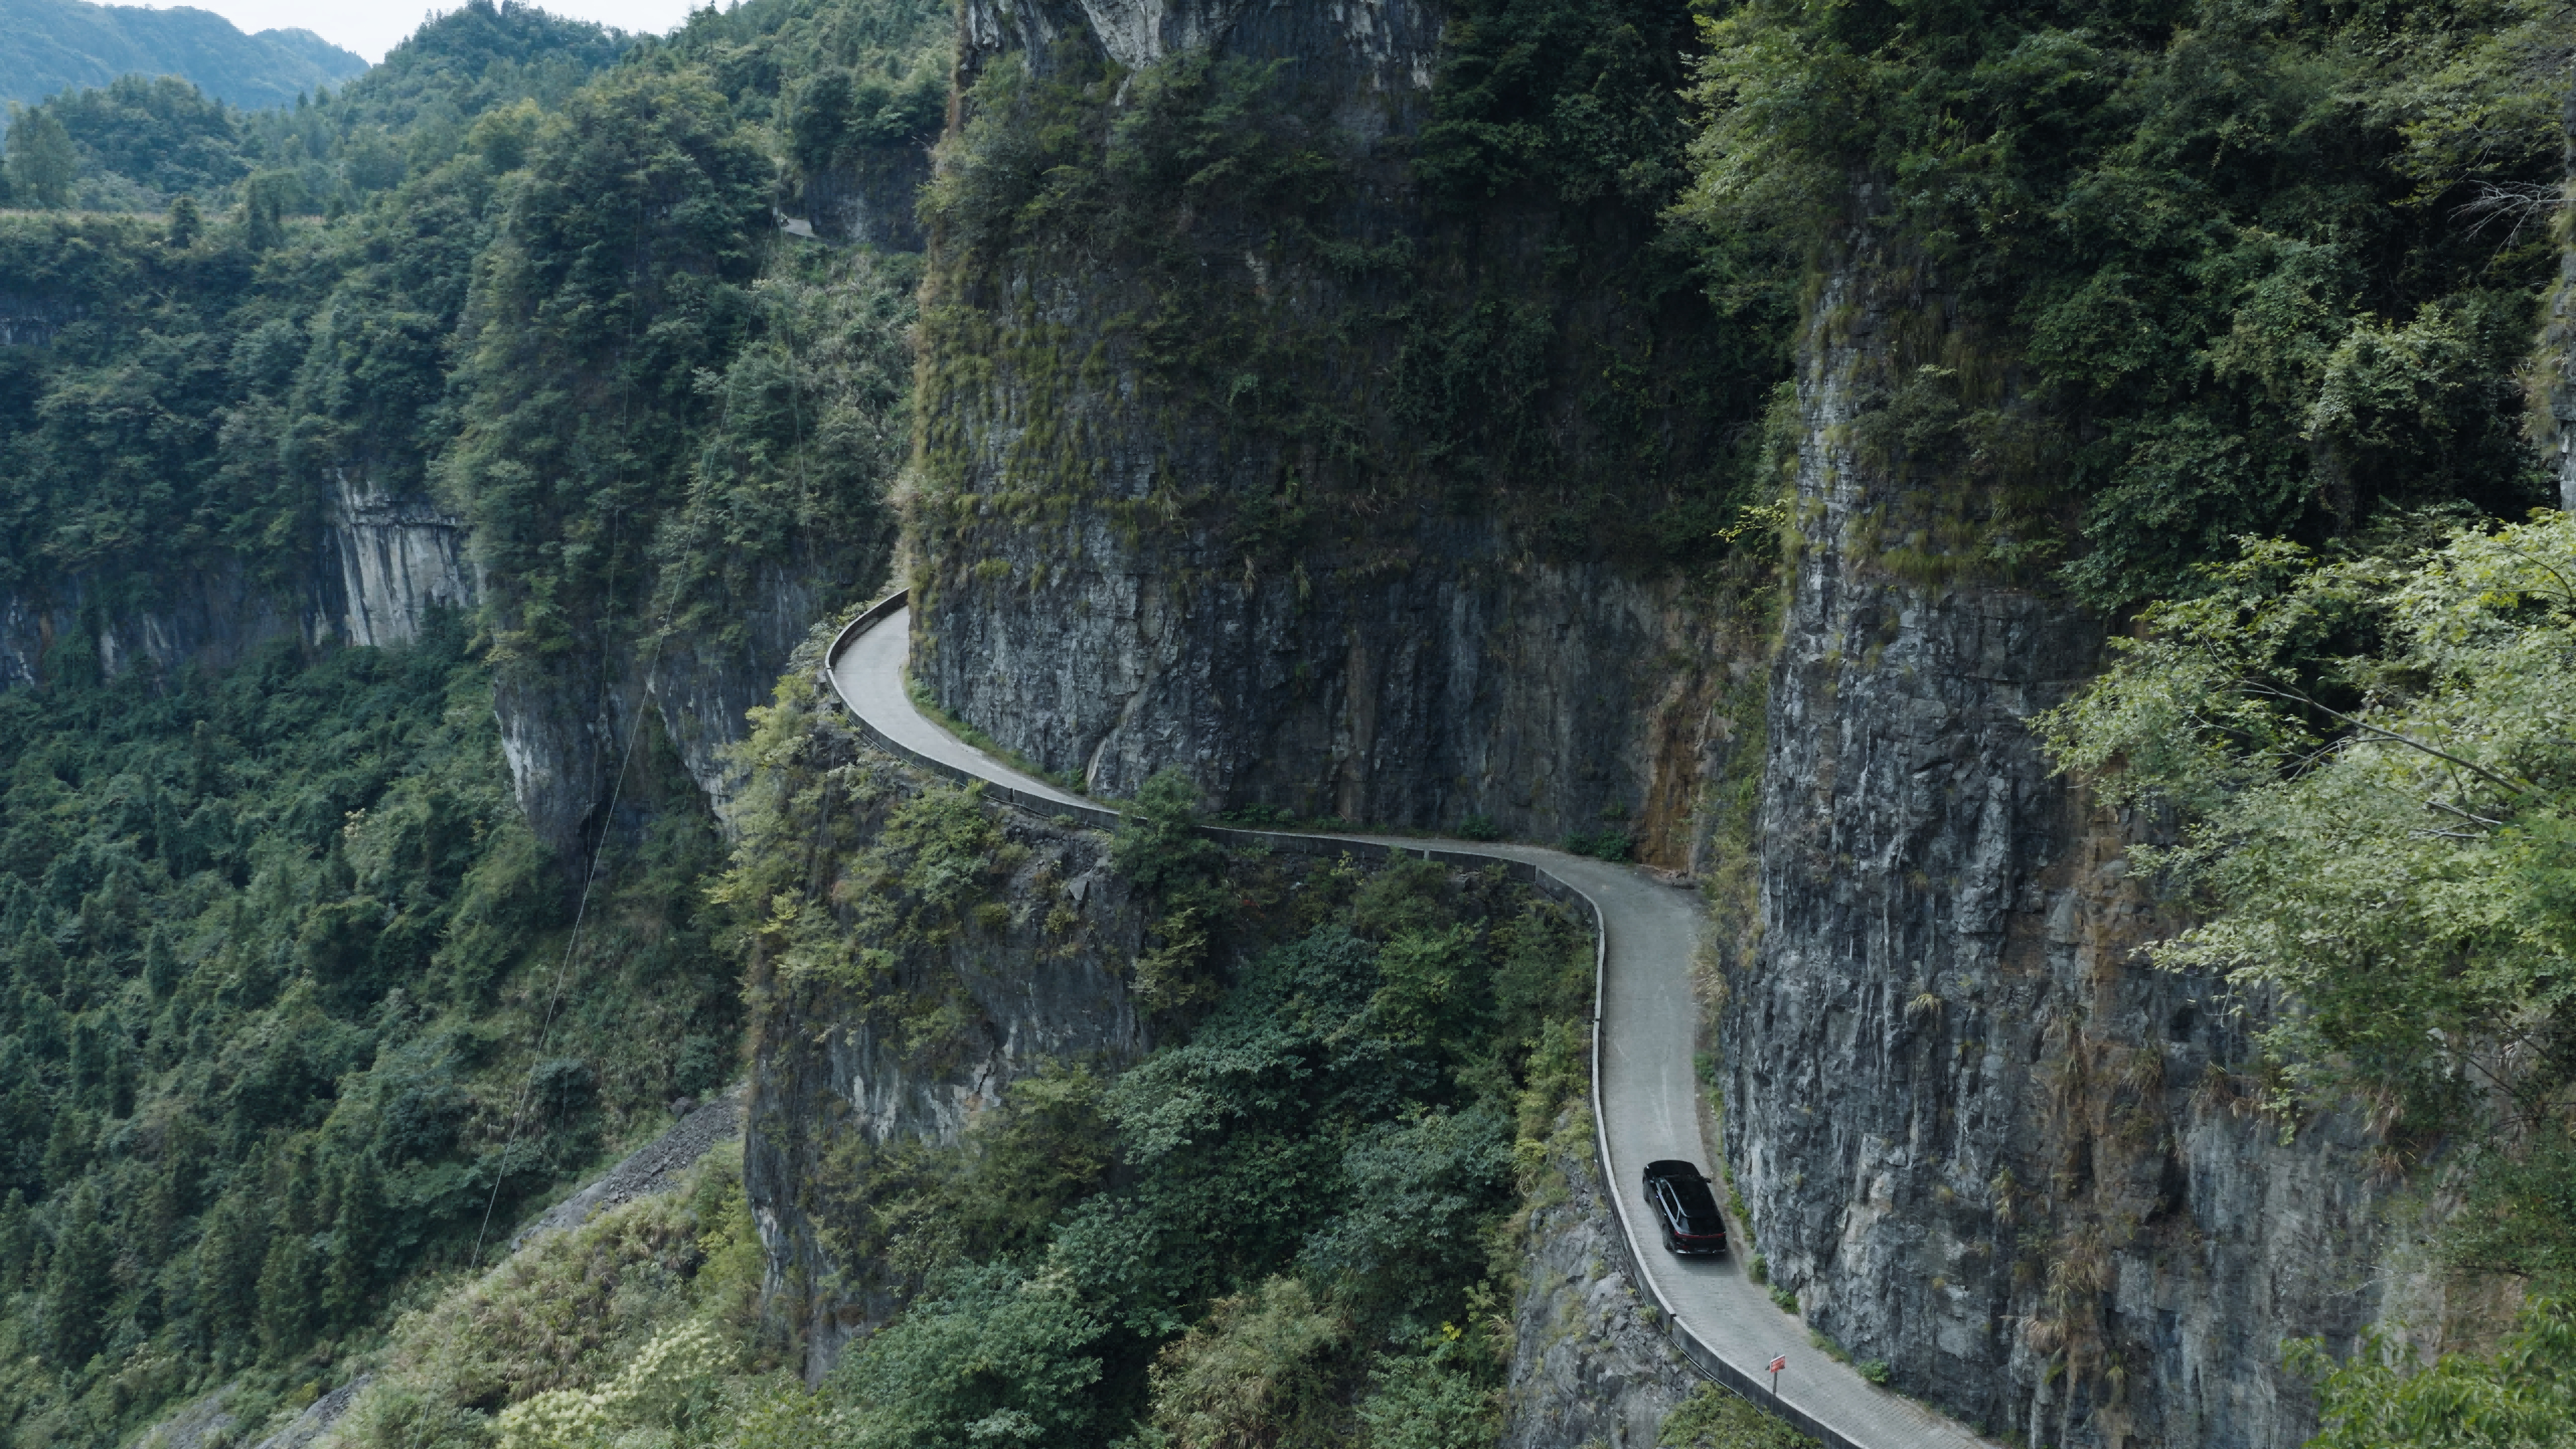
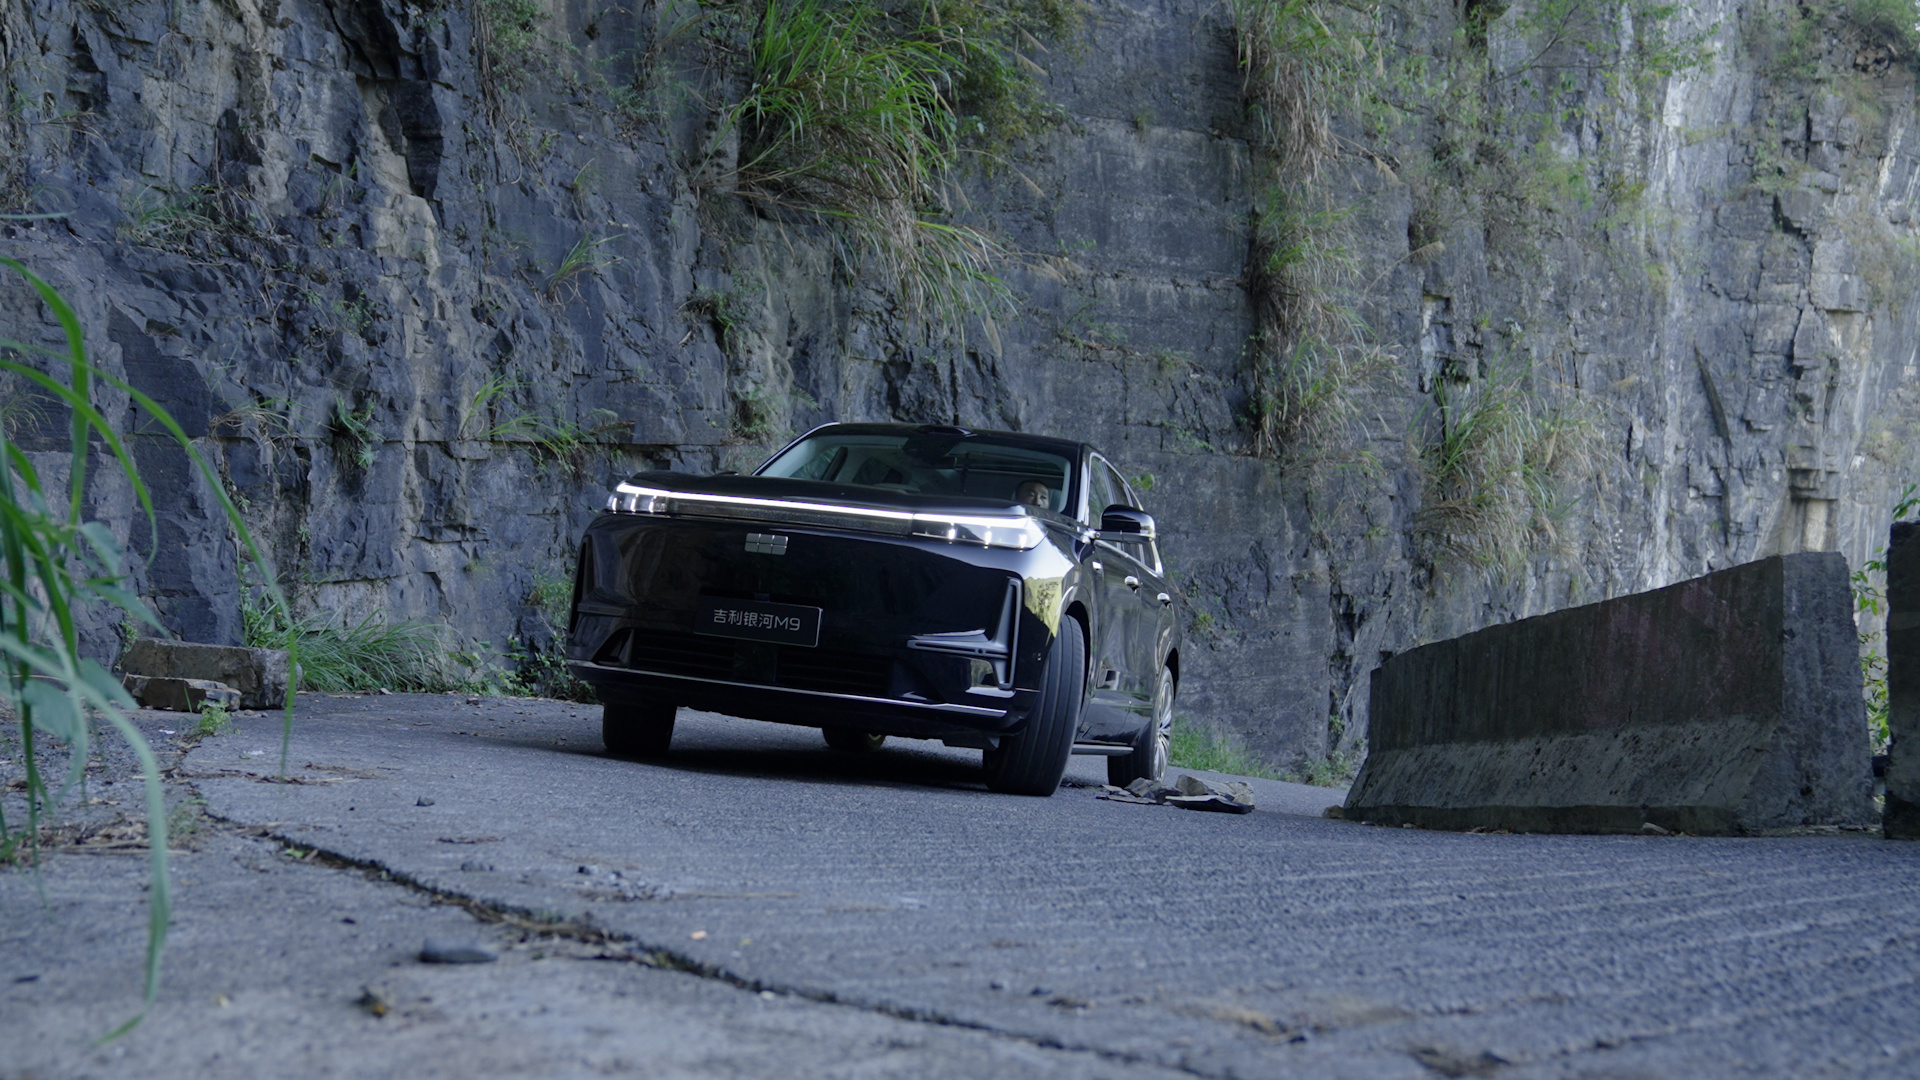
所以这次搭载千里浩瀚H5的银河M9跑湘西挂壁公路,我还是比较关心它面对这些“非标场景”到底怎么处理。十八湾村挂壁天路垂直落差520米,13道连环锐角急弯,最窄路宽不足4米,还有无标线、非铺装、临崖、隧洞、窄路会车等一堆复杂情况。这种路对辅助驾驶最大的考验首先就是:没有车道线,你还认不认识路?
千里浩瀚H5的思路很有意思,依靠WAM世界行为模型理解周围环境,通过山体、崖壁、路肩、地形轮廓判断哪里能走,再由车端一段式端到端大模型直接生成行车轨迹,简单理解就是,系统开始从“看线开车”,进一步走向“理解这条路应该怎么开”。
第二个考验是预判能力,挂壁公路真正让人紧张的,往往不是眼前这个弯,而是弯后面有什么。盲区突然出现电动车、隧洞出口出现行人、前方施工占道,包括对向来车,这些情况留给驾驶员的反应时间都很短。
千里浩瀚H5通过WAM世界行为模型对周围车辆、行人等交通参与者进行行为预测,再决定减速、避让还是绕行。辅助驾驶如果永远等危险已经出现再刹车,体验和安全感都会受影响;能提前理解风险,才更接近老司机的驾驶逻辑。
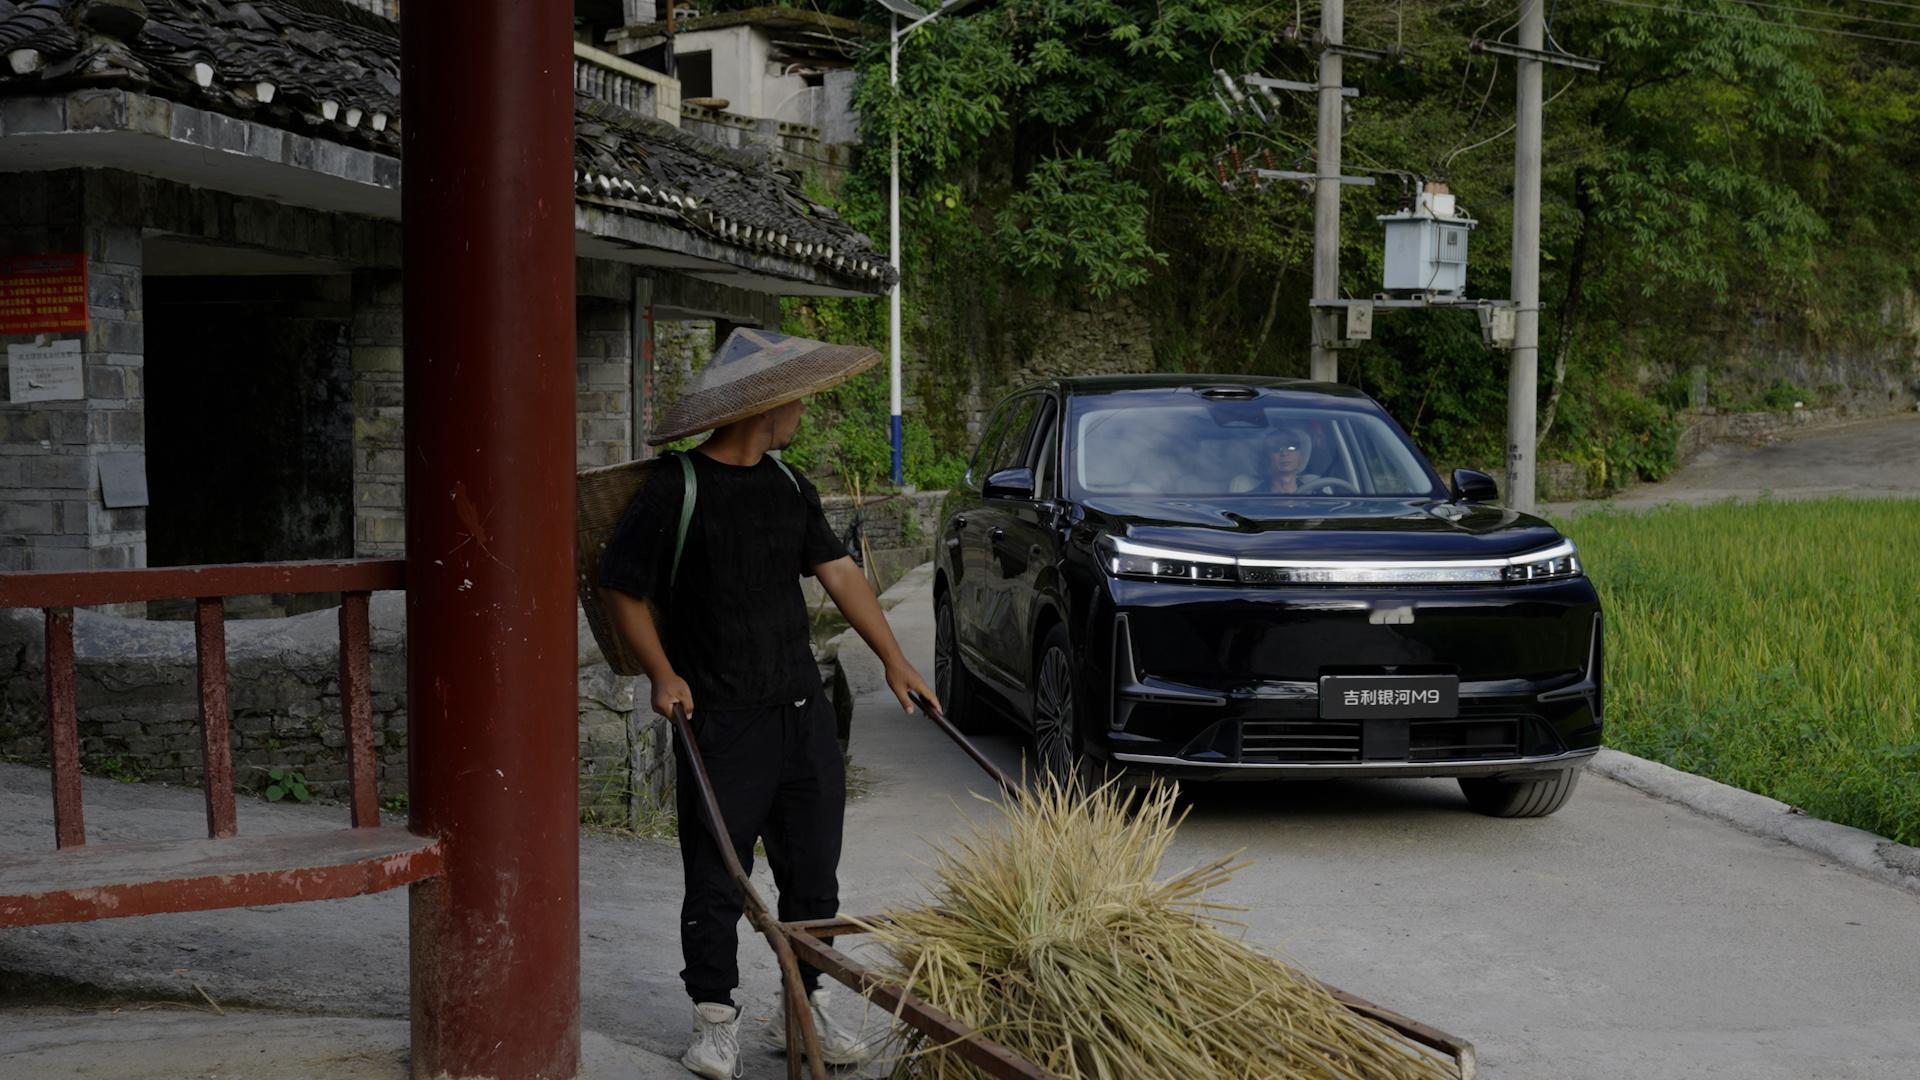
第三个就更考验了——村道。城市辅助驾驶面对的是相对明确的交通规则,到了村里完全是另一套题:晒在路边的稻谷、农用三轮、手推车、电动车、突然横穿的行人,再加上本来就不宽的道路。这里考验的已经不只是“识别率”,还有系统能不能理解别人准备干什么,什么时候该让、什么时候可以走、怎么绕过去更自然。
所以看完整个湘西挑战,我最大的感受是:辅助驾驶下一阶段真正拉开差距的地方,很可能就是对真实世界的理解能力。标准道路大家都会越来越强,真正难的是中国庞大而复杂的非标道路:县城窄巷、乡村小路、盘山公路、无标线路段,以及各种你根本预测不到下一秒会出现什么的场景。
从之前盐津的极窄县城,到这次湘西的挂壁、村道和夜路,千里浩瀚H5连续选择这些场景去验证,我觉得方向是对的。毕竟绝大多数人买车,不可能永远只开在测试条件最理想的道路上。
城市里好用,只能说明辅助驾驶已经进入日常;走到没有标准答案的地方依然知道该怎么开,才真正考验一套系统的底子。