鸿蒙智行共光路“一镜双模”,从硬件堆叠走向物理级融合
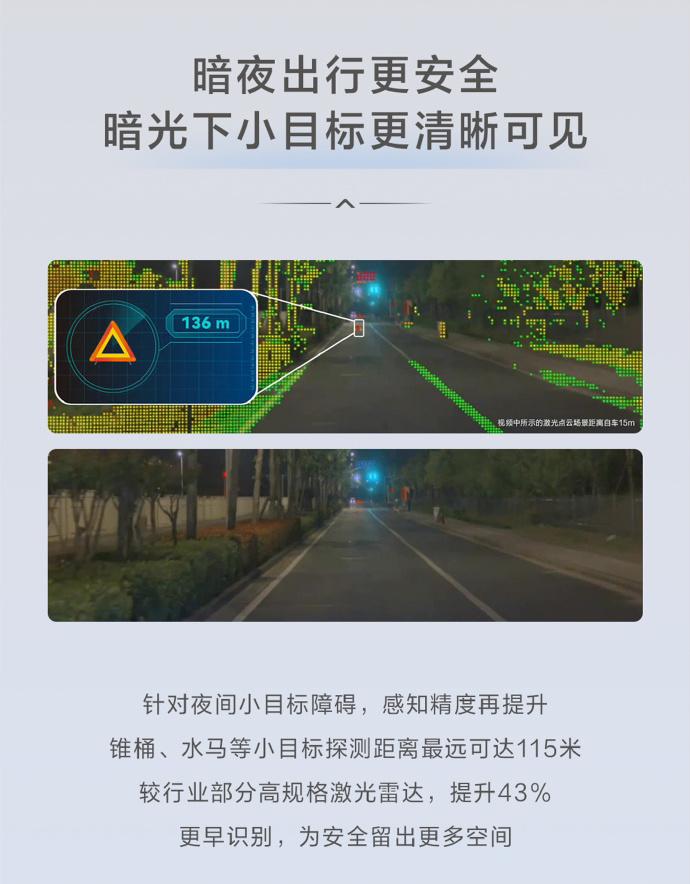
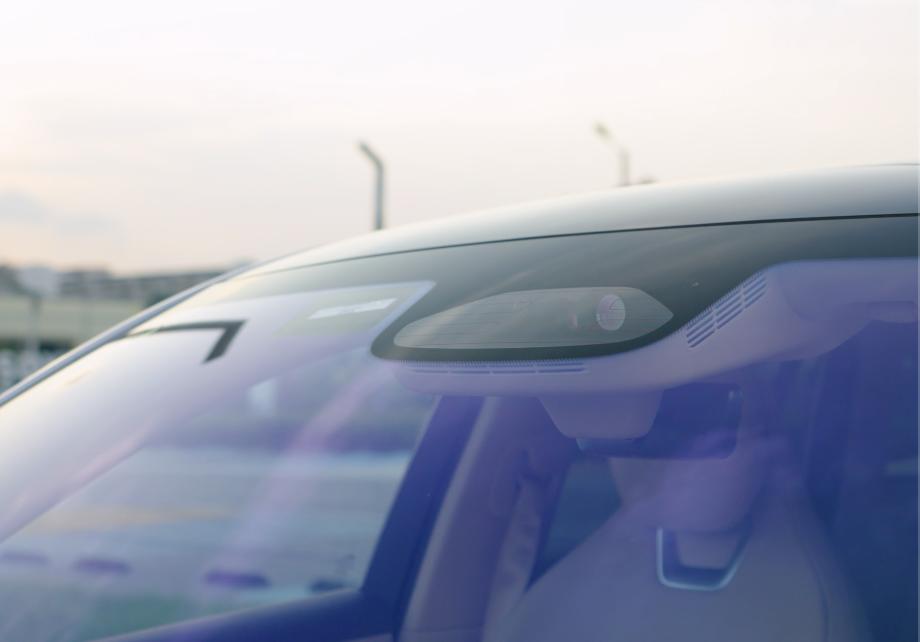
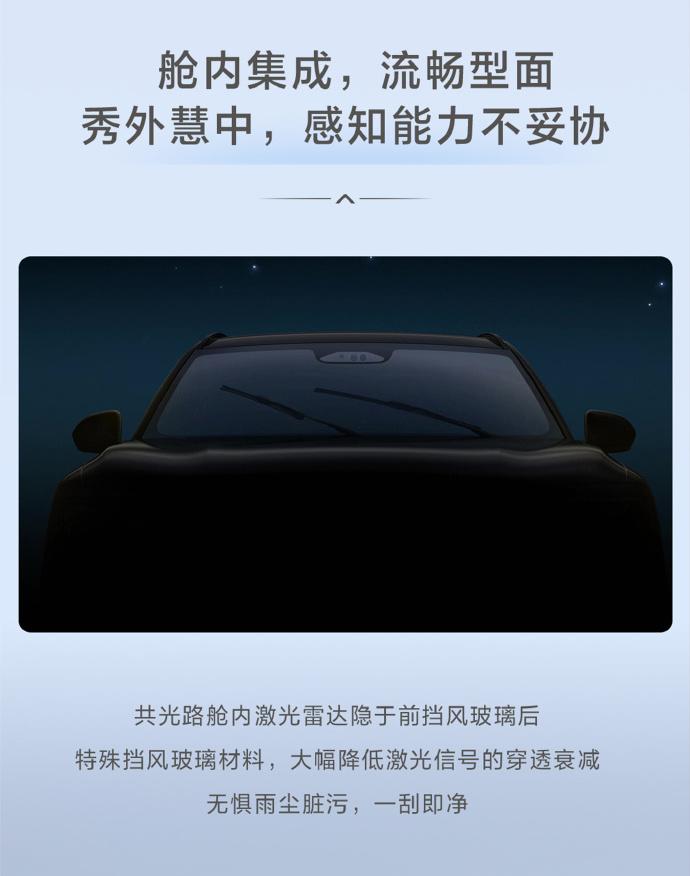
当前行业普遍存在的痛点是激光雷达和摄像头各走各的光路、各算各的数据,最终靠算法融合,这种“后融合”方案天然存在时空对齐的难题,误差难以根本消除。鸿蒙智行共光路舱内激光雷达的“一镜双模”架构,用一套光学镜头同时接收激光信息和视觉信息并完成预处理,3D点云和2D图像在硬件层面就实现了时空同步。这意味着单镜头缺乏的深度信息由激光雷达补足,激光雷达的噪点和误检经图像信息过滤,两种传感器的优势互补在物理层面完成,不需要融合算法进行对齐。从产业角度看,这是感知架构的一次底层创新,它不再是堆更多的传感器,而是让传感器更好地协同。在行业陷入硬件数量内卷的当下,这种架构层面的差异化,可能才是真正拉开体验差距的关键。