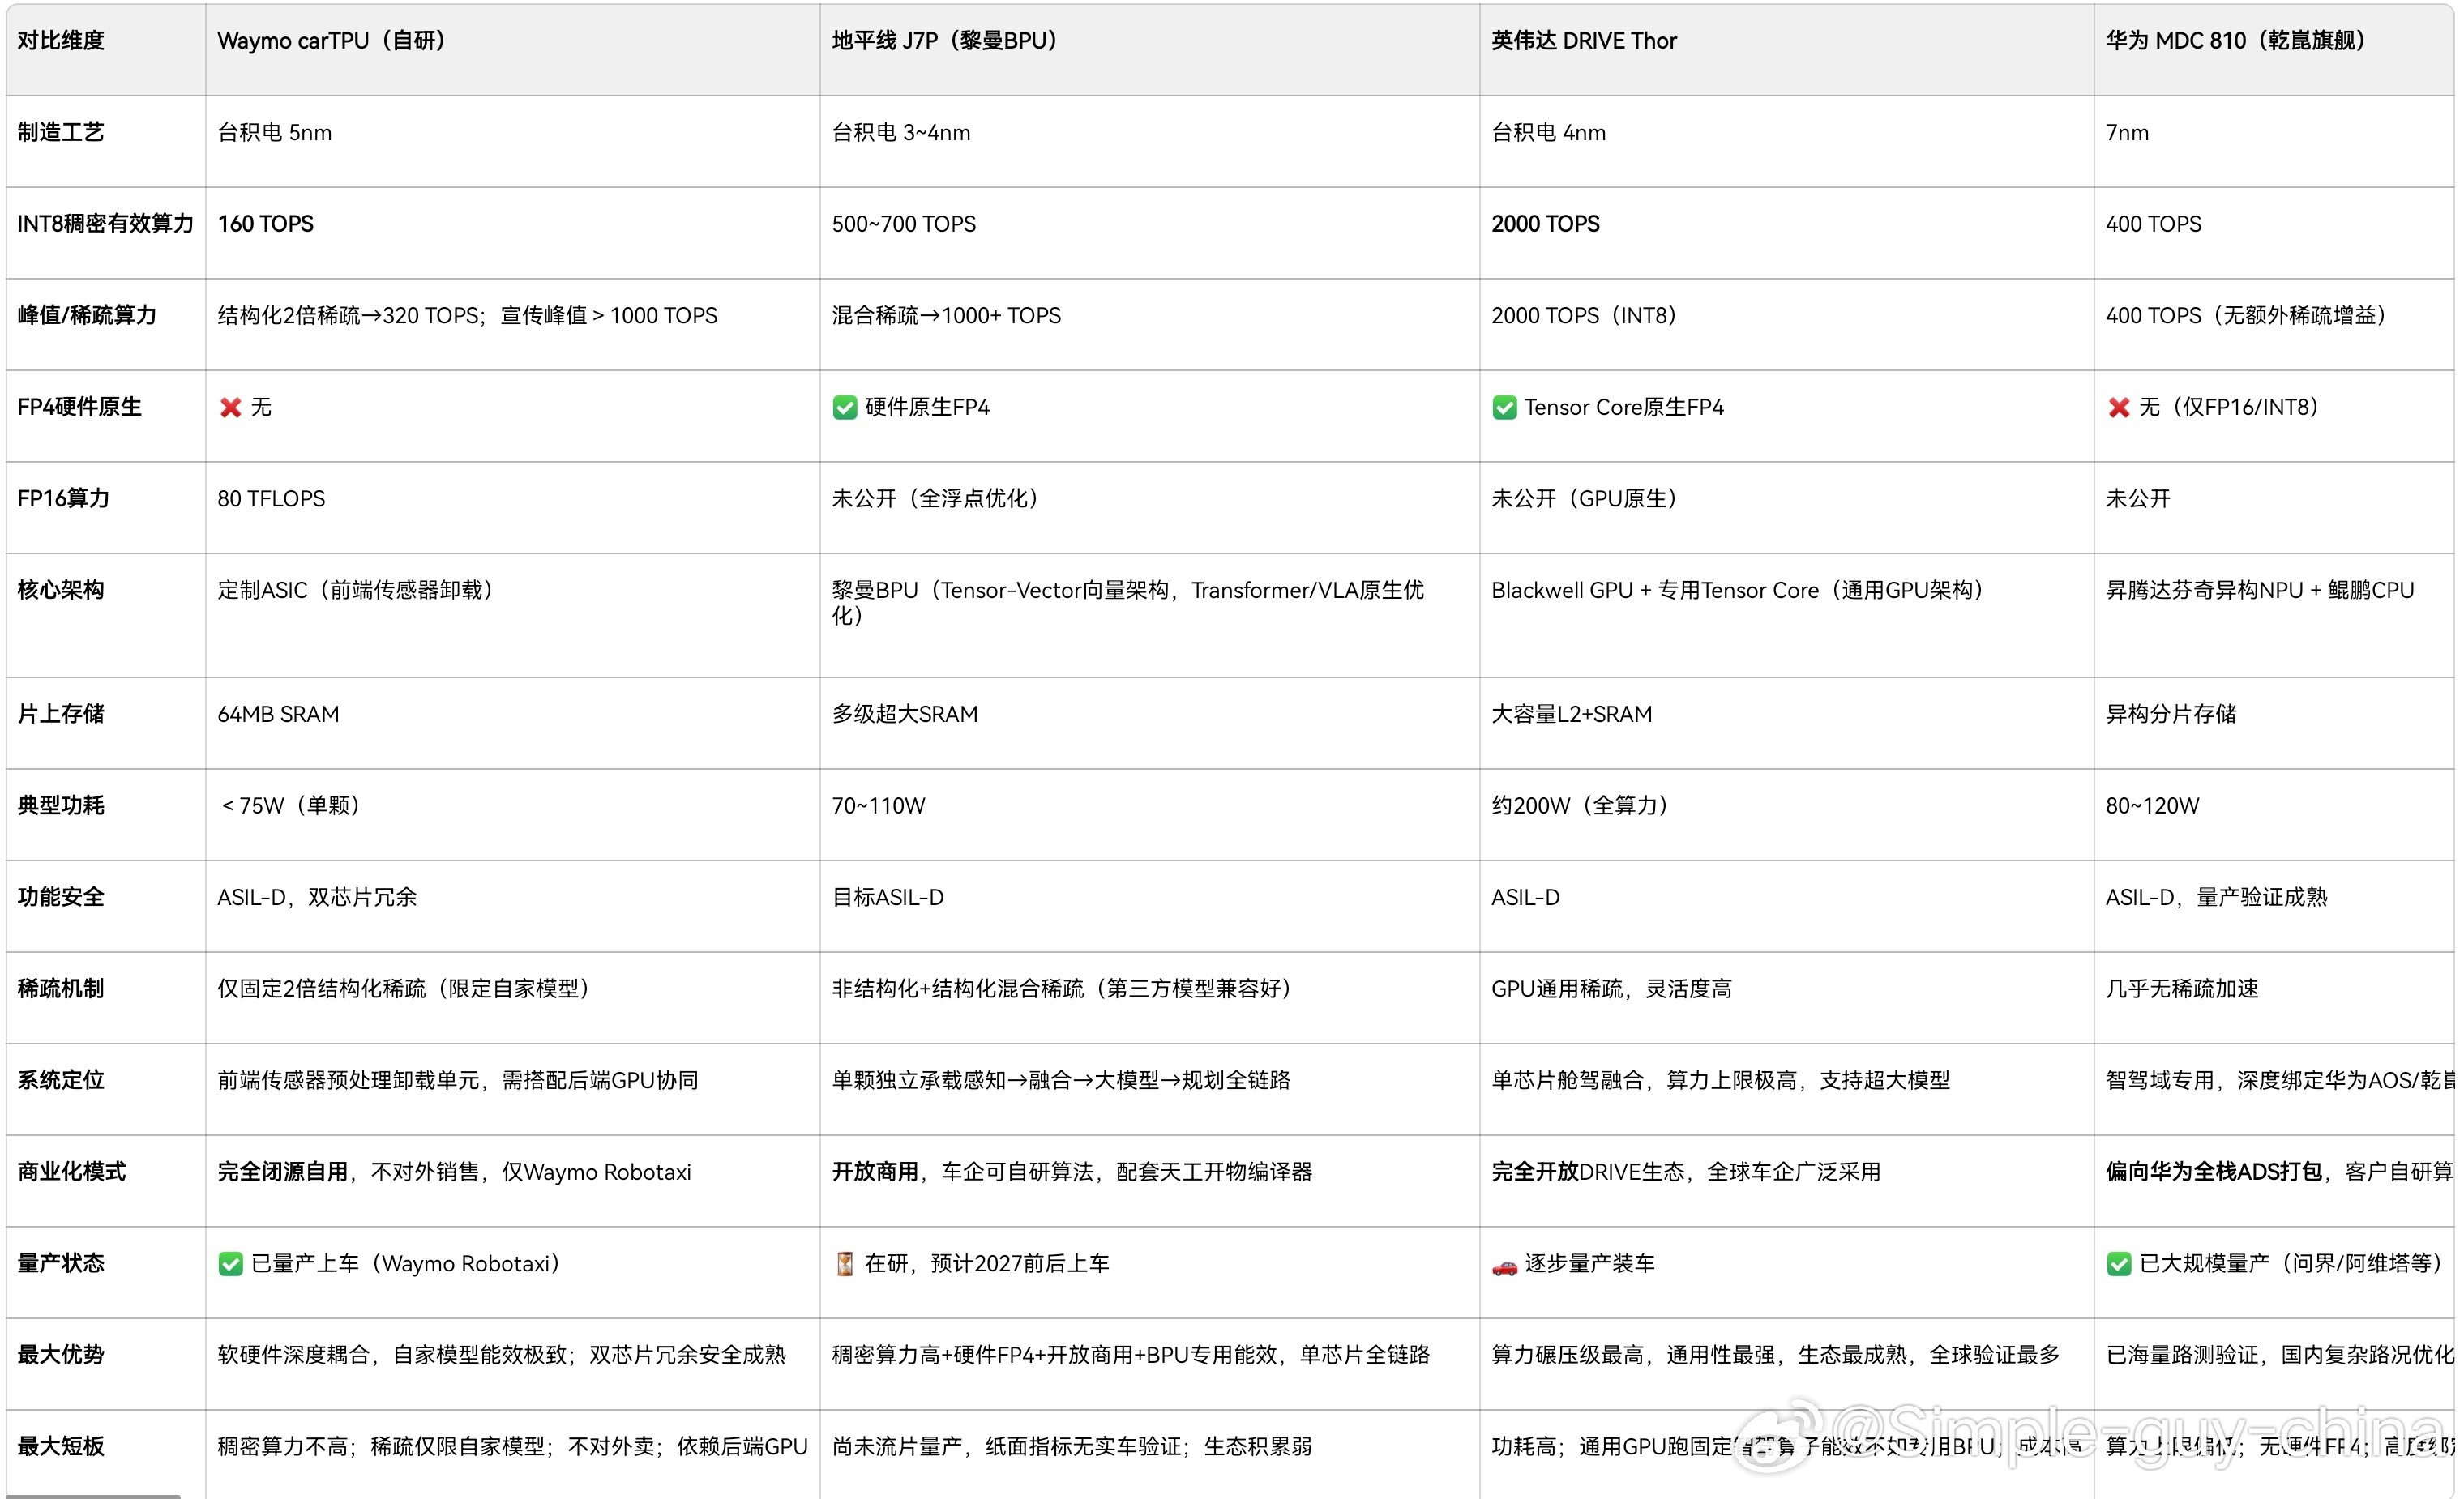
地平线 - Waymo carTPU:闭源自用的"专精特勤",只为自家Robotaxi做前端卸载,不参与商用芯片竞争。
- 地平线 J7P:开放商用的"全能选手",专用BPU+硬件FP4,瞄准国内乘用车L2~L4全场景,是最值得期待的国产替代方案。
- 英伟达 Thor:算力天花板的"通用巨兽",舱驾一体、大模型原生,全球车企首选,但功耗和成本最高。
- 华为 MDC 810:已落地验证的"全栈闭环",买芯片=买华为ADS整套方案,自研算法空间小但成熟度最高。选型逻辑:追求极致算力与生态→Thor;追求开放自主+国产+能效→J7P;追求成熟落地+全栈交付→华为MDC810;Waymo不对外,仅作技术参照。
【架构深度解读】---地平线 J7P(黎曼BPU)1. 核心革新:Tensor-Vector全向量BPU,区别传统纯张量阵列,专门针对自动驾驶端到端Transformer、世界模型VLA做硬件原生优化;
2. 最大特色:硬件原生FP4,大模型推理时带宽、功耗大幅下降(J6仅软件模拟FP4,效率低);
3. 稀疏:支持非结构化+结构化混合稀疏,第三方通用模型也能吃到稀疏收益,不局限固定网络;
4. 定位:面向国内乘用车市场开放型智驾芯片,车企可以自己做算法,不强制绑定地平线整套感知规划方案。---英伟达 DRIVE Thor1. 本质是Blackwell架构通用GPU,算力上限三家里面最高,通用性最强,不仅跑智驾,原生支持大模型训练+推理;
2. FP4是新一代Tensor Core原生支持,大模型能力极强;
3. 短板:功耗更高,通用GPU架构做智驾推理,在固定智驾算子上,单位算力能效不如专门BPU/NPU;
4. 生态优势:DRIVE Hyperion全栈成熟,全球车企验证最多,工具链完善。---华为 MDC 810(昇腾达芬奇)1. 异构NPU架构,不是通用GPU,也不是BPU;硬件高度适配华为自家乾崑ADS的感知、无图NOA、世界模型;
2. 没有硬件FP4,大模型推理只能用FP16/INT8,带宽开销更大;
3. 最大特点:软硬件深度绑定。如果直接用华为全套ADS,系统协同、端到端延迟、稳定性很强;但车企想自主开发算法,适配成本高、灵活性弱;
4. 优势:已经经过海量真实道路验证,国内复杂路况优化成熟,供应链自主可控。核心差异总结1. 算力上限:Thor >> J7P > MDC810。通用大模型、多传感器超冗余场景,Thor优势碾压。
2. FP4大模型原生能力:J7P、Thor具备硬件FP4;MDC810没有原生FP4,大模型推理硬件底子偏弱。
3. 开放自由度:J7P ≈ Thor > MDC810。J7和英伟达都鼓励车企自研算法;MDC更适合直接采购华为全套智驾方案。
4. 成熟度:MDC810(已量产落地)>Thor(逐步量产)>J7P(在研未落地)。
5. 能效(智驾固定推理场景):J7P理论能效目标最优(BPU专用架构+FP4);MDC次之;通用GPU的Thor全开功耗更高。各自短板✅地平线J7P短板:尚未流片量产,纸面指标,没有真实整车实测数据;生态积累弱于英伟达、华为。✅英伟达Thor短板:功耗偏高;通用GPU架构,单纯跑传统感知模型,单位算力能效不如专用BPU;成本偏高。✅华为MDC810短板:算力上限偏低,无硬件FP4;自研算法适配不友好,高度绑定华为ADS体系。